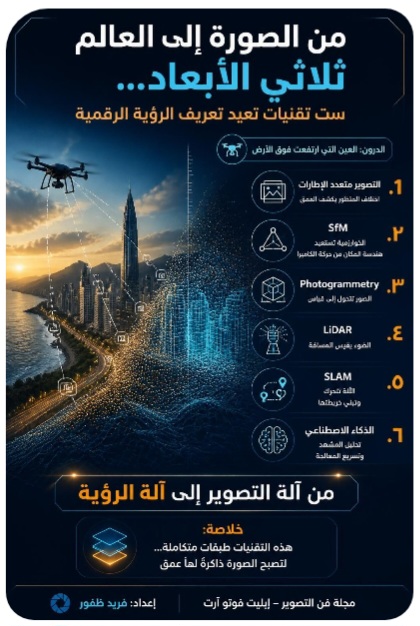
من الصورة إلى العالم ثلاثي الأبعاد: ست تقنيات تعيد تعريف الرؤية الرقمية
من الصورة إلى العالم ثلاثي الأبعاد
ست تقنيات تعيد تعريف الرؤية الرقمية: من التصوير متعدد الإطارات إلى الذكاء الاصطناعي
إعداد: فريد ظفور
مجلة فن التصوير – إيليت فوتو آرت
مقدمة: عندما لم تعد الكاميرا تكتفي بتسجيل ما نراه
لم تعد الكاميرا الحديثة مجرد جهاز يلتقط صورة ثنائية الأبعاد للعالم؛ فقد أصبحت جزءًا من منظومة حسابية قادرة على استخراج العمق، وتحديد الموقع، وبناء الخرائط، وإعادة تشكيل الأشياء والفضاءات في ثلاثة أبعاد.
في الماضي كان المصور يضغط زر الغالق ليحصل على صورة تحفظ لحظة بصرية. أما اليوم، فقد أصبح بالإمكان التقاط عشرات أو مئات الصور لمشهد واحد، ثم ترك الخوارزميات تستخرج منها هندسة المكان وحركته وعمقه، وتحوّلها إلى سحابة نقاط، أو شبكة ثلاثية الأبعاد، أو نموذج رقمي قابل للقياس والدوران والتحليل.
وفي قلب هذه الثورة تقف مجموعة من التقنيات التي تبدو للوهلة الأولى منفصلة، لكنها في الحقيقة تشكل منظومة مترابطة: التصوير متعدد الإطارات، وبنية الحركة SfM، والفوتوغرامتري Photogrammetry، والـLiDAR، والـSLAM، والذكاء الاصطناعي.
إنها رحلة جديدة للصورة:
من الفوتون… إلى البكسل… إلى النقطة… إلى السطح… إلى الخريطة… ثم إلى نموذج رقمي يفهمه الحاسوب.
أولاً: التصوير متعدد الإطارات… عندما تصبح الصورة سلسلة من الأدلة
التصوير متعدد الإطارات Multi-Frame Imaging هو نقطة البداية في كثير من عمليات إعادة البناء ثلاثي الأبعاد المعتمدة على الصور.
بدلاً من الاكتفاء بصورة واحدة، تلتقط الكاميرا سلسلة من الصور للمشهد نفسه من زوايا مختلفة، وقد تتحرك حول الجسم أو المكان بحيث تتغير زاوية الرؤية تدريجيًا.
كل صورة منفردة تسجل إسقاطًا ثنائي الأبعاد للعالم، لكن مجموعة الصور تحمل معلومات أعمق؛ لأن العناصر نفسها تظهر في مواقع مختلفة قليلًا داخل الإطارات.
وهنا تظهر فكرة جوهرية في الرؤية الحاسوبية:
اختلاف المنظور يحمل معلومات عن العمق.
فالصخرة أو المبنى أو التمثال الذي يبدو في موضع معين داخل الصورة الأولى، سيظهر في موضع مختلف داخل الصورة التالية. ومن تحليل هذه الاختلافات تستطيع الخوارزميات استنتاج العلاقات الهندسية بين الكاميرا والمشهد.
وهكذا تتحول الصور من مجرد «ذكريات بصرية» إلى بيانات هندسية.
ثانياً: SfM… عندما تستخرج الخوارزمية حركة الكاميرا من الصور
تأتي تقنية Structure from Motion – SfM، أي «بنية الحركة»، لتقوم بدور بالغ الأهمية.
الفكرة الأساسية بسيطة في ظاهرها وعميقة في جوهرها:
إذا كانت لدينا مجموعة من الصور للمشهد نفسه، تستطيع الخوارزمية البحث عن النقاط المشتركة بينها، ثم تتبعها من صورة إلى أخرى، وتحلل كيفية تغير مواضعها.
ومن خلال هذه العلاقات يمكن تقدير:
موقع الكاميرا واتجاهها في كل لقطة.
النقاط المشتركة بين الصور.
البنية الهندسية الأولية للمشهد.
العمق النسبي للعناصر.
سحابة نقاط ثلاثية الأبعاد أولية.
وهنا يحدث التحول المفاهيمي الكبير:
المصور يلتقط الصور، لكن الخوارزمية تعيد بناء هندسة المكان من آثار الحركة.
إن الصورة، بهذا المعنى، لم تعد نهاية العملية؛ بل أصبحت مادة خامًا لعملية حسابية أوسع.
ثالثاً: Photogrammetry… عندما تتحول الصور إلى قياس
إذا كانت SfM تساعد في استنتاج هندسة المشهد وحركة الكاميرا، فإن Photogrammetry – الفوتوغرامتري أو القياس التصويري يمثل الإطار الأوسع الذي تُستخدم فيه الصور لاستخراج معلومات هندسية وقياسية عن الأجسام والبيئات.
وهنا تنتقل الصورة من سؤال:
ماذا نرى؟
إلى سؤال آخر:
كم يبلغ حجم ما نراه؟ وأين يوجد؟ وما هي هندسته؟
يمكن استخدام الفوتوغرامتري في:
الآثار والتراث: توثيق المباني والمنحوتات والمواقع الأثرية.
المسح الهندسي: إنتاج نماذج ثلاثية الأبعاد وخرائط.
الجيولوجيا: دراسة التضاريس والسطوح.
العمارة: توثيق المباني والواجهات.
السينما والألعاب: إنتاج أصول ثلاثية الأبعاد ذات مظهر واقعي.
الطائرات المسيّرة: تحويل الصور الجوية إلى خرائط ونماذج تضاريسية.
وتكمن قوتها في أنها لا تكتفي بإنتاج شكل ثلاثي الأبعاد، بل تستطيع، عندما تتوافر المعايرة والمقاييس ونقاط الضبط المناسبة، ربط النموذج بأبعاد مكانية حقيقية.
وهنا تصبح الصورة أداة قياس بقدر ما هي أداة تعبير.
رابعاً: LiDAR… الضوء الذي يقيس المسافة
على الجانب الآخر من عالم التصوير القائم على الصور، يأتي LiDAR – Light Detection and Ranging.
بدلاً من الاعتماد فقط على الضوء الموجود في المشهد، يقوم نظام LiDAR بإرسال نبضات ضوئية، غالبًا من الليزر، ثم يقيس زمن عودتها بعد انعكاسها عن الأسطح.
ومن هذه القياسات يمكن حساب المسافات وبناء سحابة نقاط ثلاثية الأبعاد.
وهنا تظهر إحدى أهم خصائص LiDAR:
إنه يقيس المسافة مباشرةً بدل أن يستنتجها فقط من اختلاف الصور.
ولهذا يستخدم في:
المسح الطبوغرافي.
الخرائط ثلاثية الأبعاد.
المركبات والأنظمة الذاتية.
العمارة والهندسة.
الغابات والبيئات الطبيعية.
توثيق المواقع الأثرية.
الروبوتات.
تطبيقات الواقع المعزز.
لكن LiDAR والصورة الفوتوغرافية لا يؤديان الوظيفة نفسها.
فالـLiDAR ممتاز في الهندسة والمسافة والعمق، بينما تتميز الكاميرا في اللون والملمس والتفاصيل البصرية.
ومن هنا بدأت تظهر قيمة الجمع بينهما.
خامساً: SLAM… عندما تتحرك الآلة وتبني خريطتها في الوقت نفسه
إذا كان LiDAR مستشعرًا، فإن SLAM – Simultaneous Localization and Mapping ليس مستشعرًا بحد ذاته، بل هو منظومة حسابية تسمح للنظام بأن يجيب في الوقت نفسه عن سؤالين:
أين أنا؟
وكيف تبدو البيئة من حولي؟
وهذه القدرة أساسية للروبوتات والمركبات الذاتية والواقع المعزز والأنظمة التي تتحرك في بيئات غير معروفة مسبقًا.
يمكن أن يعتمد SLAM على الكاميرات، كما في Visual SLAM، أو على LiDAR، أو على دمج مجموعة من المستشعرات.
أثناء الحركة، يقوم النظام بتقدير موقعه باستمرار، ويربط القياسات السابقة بالقياسات الجديدة، ويحدث خريطة البيئة.
لكن هناك تحديًا معروفًا: تراكم الخطأ.
فكل تقدير صغير غير دقيق في الحركة يمكن أن يتراكم مع الزمن، ولذلك تستخدم أنظمة SLAM تقنيات تصحيح وتحسين هندسي، ومنها اكتشاف العودة إلى مكان سبق للنظام أن رآه، وهو ما يساعد على تصحيح الخريطة والمسار.
وهكذا يصبح المكان نفسه جزءًا من عملية الملاحة.
سادساً: الذكاء الاصطناعي… من بناء النموذج إلى فهم العالم
هنا يدخل الذكاء الاصطناعي ليغير طبيعة المنظومة بأكملها.
لم تعد الخوارزمية مطالبة فقط بحساب النقاط والمسافات؛ بل أصبح بإمكانها تحليل المحتوى البصري نفسه.
فقد تستطيع أن تميز بين:
إنسان، سيارة، شجرة، جدار، طريق، باب، كرسي، أرضية أو سماء.
وهذا هو جوهر تقنيات مثل Semantic Segmentation وفهم المشهد.
وبذلك تنتقل الرؤية الحاسوبية من:
أين توجد النقطة؟
إلى:
ما الذي تمثله هذه النقطة؟
وهذا فارق فلسفي وتقني هائل.
فالسحابة النقطية التقليدية تقول للحاسوب إن هناك مجموعة من النقاط في الفضاء، بينما يستطيع النظام المدعوم بالذكاء الاصطناعي أن يبدأ في تفسير هذه النقاط ضمن سياق العالم.
من SfM إلى NeRF و3D Gaussian Splatting
تطور المشهد أكثر مع ظهور أساليب حديثة لإعادة تمثيل المشاهد، ومنها NeRF – Neural Radiance Fields وتقنيات 3D Gaussian Splatting.
هنا لم تعد الغاية بالضرورة إنتاج شبكة هندسية تقليدية فقط، بل أصبح بالإمكان تمثيل المشهد بطريقة تسمح بإعادة توليد مظهره من وجهات نظر مختلفة.
وهذه النقلة تفتح بابًا جديدًا في العلاقة بين:
التصوير الفوتوغرافي + الرؤية الحاسوبية + الرسوم ثلاثية الأبعاد + الذكاء الاصطناعي.
فالمشهد المصور يمكن أن يتحول إلى فضاء رقمي يمكن استكشافه من زوايا لم تكن موجودة حرفيًا في الصور الأصلية.
لكن هنا يجب التمييز بين القياس الحقيقي وبين إعادة التوليد البصري؛ فالنموذج الذي يبدو واقعيًا جدًا ليس بالضرورة نموذجًا هندسيًا دقيقًا بالدرجة نفسها.
وهذا التفريق مهم جدًا خصوصًا في التطبيقات العلمية والتراثية والهندسية.
كيف تتكامل التقنيات الست؟
يمكن تصور المنظومة باعتبارها سلسلة متصلة:
التصوير متعدد الإطارات
↓
جمع الصور من زوايا متعددة
SfM
↓
اكتشاف العلاقات بين الصور وتقدير حركة الكاميرا والبنية الأولية
Photogrammetry
↓
تحويل البيانات التصويرية إلى نموذج وقياسات مكانية
LiDAR
↓
إضافة قياسات مباشرة للعمق والمسافة والهندسة
SLAM
↓
تحديد موقع النظام وبناء الخريطة أثناء الحركة
الذكاء الاصطناعي
↓
تحليل البيانات وفهم محتوى المشهد وتسريع عمليات المعالجة
وهكذا لا تعمل هذه التقنيات بالضرورة كبدائل لبعضها، بل يمكن أن تعمل كطبقات متكاملة.
الكاميرا وLiDAR: من المنافسة إلى التكامل
في التصوير التقليدي كان السؤال:
هل نستخدم الكاميرا أم المستشعر؟
أما في الأنظمة الحديثة فأصبح السؤال:
كيف نجمع البيانات البصرية والهندسية للحصول على فهم أفضل للعالم؟
يمكن للكاميرا أن تقدم:
اللون.
الملمس.
التفاصيل.
المعلومات البصرية.
الهوية البصرية للعناصر.
بينما يمكن لـLiDAR أن يقدم:
المسافة.
العمق.
البنية الهندسية.
البيانات المكانية.
وعندما تندمج هذه المعلومات يمكن الحصول على نموذج أكثر ثراءً: هندسة ثلاثية الأبعاد مكسوة بمعلومات بصرية واقعية.
الدرون: العين التي ارتفعت فوق الأرض
أضافت الطائرات المسيّرة بعدًا جديدًا لهذه المنظومة.
فالكاميرا المحمولة على الدرون تستطيع تصوير المشهد من أعلى، ومن زوايا يصعب على المصور الأرضي الوصول إليها.
وعندما تُجمع هذه الصور ضمن عمليات Photogrammetry وSfM يمكن إنتاج:
خرائط جوية.
نماذج ثلاثية الأبعاد.
نماذج تضاريس.
أرثوفوتو.
توثيق للمواقع الأثرية.
مسح للمباني والمنشآت.
هنا يتحول الدرون من مجرد «كاميرا طائرة» إلى منصة لجمع البيانات المكانية.
وتصبح حركة الطائرة نفسها جزءًا من هندسة إعادة البناء.
الصورة لم تعد سطحًا… بل أصبحت فضاءً
هذه التطورات تعيد تعريف مفهوم الصورة نفسه.
الصورة الفوتوغرافية التقليدية هي إسقاط للعالم على سطح ثنائي الأبعاد.
أما منظومات الرؤية الحاسوبية الحديثة فتحاول استعادة شيء من العالم الذي أنتج ذلك الإسقاط:
المكان، العمق، الحركة، الهندسة، اللون، الملمس والعلاقات المكانية.
وبذلك تتحرك الصورة عبر سلسلة يمكن صياغتها فلسفيًا على النحو التالي:
الفوتون → البكسل → الصورة → النقطة → العمق → السحابة → السطح → النموذج → المشهد → الفهم.
وهذه السلسلة تمثل تحولًا عميقًا من الصورة بوصفها أثرًا للعالم إلى الصورة بوصفها مادة لبناء نموذج عن العالم.
جدول مقارن: ستة مفاتيح لرؤية العالم الرقمي
التقنية
طبيعة البيانات
الوظيفة الأساسية
أبرز ما يميزها
التصوير متعدد الإطارات
صور متعددة
جمع المعلومات من زوايا مختلفة
غني بالتفاصيل البصرية
SfM
صور + علاقات هندسية
تقدير حركة الكاميرا والبنية
استخراج العمق من الصور
Photogrammetry
صور وبيانات مكانية
القياس وإعادة البناء
إنتاج نماذج قابلة للقياس
LiDAR
نبضات ضوئية
قياس المسافات والعمق
دقة هندسية عالية
SLAM
كاميرا/LiDAR/مستشعرات
تحديد الموقع وبناء الخريطة
العمل أثناء الحركة
الذكاء الاصطناعي
جميع أنواع البيانات
التحليل والفهم والتنبؤ
تحويل البيانات إلى معرفة قابلة للتفسير
من «آلة التصوير» إلى «آلة الرؤية»
لقد كان اختراع الكاميرا ثورة لأنها أعطت الإنسان قدرة جديدة على تثبيت اللحظة.
ثم جاء الفيلم ليمنح الصورة الزمن.
ثم جاءت الصورة الرقمية لتمنحها قابلية المعالجة.
واليوم تمنحها الرؤية الحاسوبية والذكاء الاصطناعي العمق والمكان والسياق والتفسير.
وهكذا يمكن النظر إلى تاريخ التصوير باعتباره تاريخًا لتوسّع قدرة الإنسان على الرؤية:
العين ترى.
الكاميرا تسجل.
الفيلم يحفظ الحركة.
الرقمنة تحول الضوء إلى بيانات.
الرؤية الحاسوبية تستعيد الهندسة.
الذكاء الاصطناعي يحاول فهم المشهد.
وهنا تتغير وظيفة المصور أيضًا؛ فهو لم يعد فقط من يختار اللحظة والزاوية والضوء، بل يمكن أن يصبح مهندسًا للبيانات البصرية ومصممًا لذاكرة رقمية ثلاثية الأبعاد.
خاتمة: عندما تصبح الصورة ذاكرةً لها عمق
إن التصوير متعدد الإطارات، وSfM، والفوتوغرامتري، وLiDAR، وSLAM، والذكاء الاصطناعي ليست مجرد تقنيات متجاورة؛ إنها حلقات في تحول أكبر تشهده الصورة المعاصرة.
لقد انتقلنا من سؤال:
كيف نصور العالم؟
إلى سؤال أكثر تعقيدًا:
كيف نجعل الآلة تعيد بناء العالم من الصور؟
ومن هنا تكتسب الصورة معنى جديدًا في عصر الرؤية الحاسوبية. فهي لم تعد مجرد أثر بصري للحظة، بل أصبحت بذرة لنموذج مكاني يمكن قياسه وتحليله وإعادة تشكيله واستكشافه.
وفي سياق «موسوعة كرونولوجيا الصورة والفن والذاكرة»، يمكن النظر إلى هذه المرحلة بوصفها واحدة من أهم التحولات في تاريخ الصورة: انتقال الصورة من السطح إلى الفضاء، ومن التسجيل إلى إعادة البناء، ومن الذاكرة البصرية إلى الذاكرة المكانية والحسابية.
لقد بدأ الإنسان برسم أثر يده على جدار الكهف كي يقول: «كنت هنا».
أما اليوم، فهو يبني من ملايين الفوتونات والبكسلات والنقاط والخوارزميات نموذجًا رقميًا يقول شيئًا أكثر تعقيدًا:
«هكذا كان المكان… وهكذا يمكن للآلة أن تراه.»
إعداد: فريد ظفور
مجلة فن التصوير – إيليت فوتو آرت