يعتمد هذا التحول على تطوير نماذج ذكاء اصطناعي تستطيع تحليل ما تراه الروبوتات، وفهم العلاقات بين الأشياء، وتعلم كيفية التعامل معها، ثم تطبيق المهارات المكتسبة في مواقف مختلفة دون الحاجة إلى إعادة تدريب مكثف…
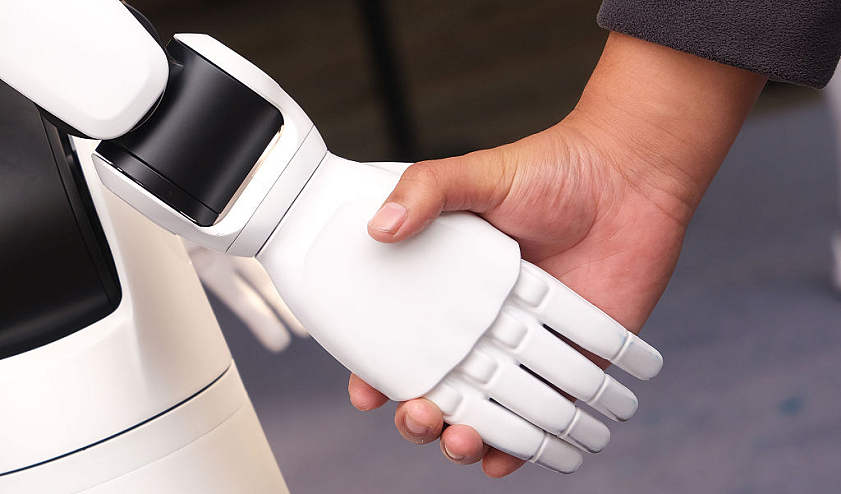
تتجه شركات الروبوتات الصينية إلى تكثيف استثماراتها في تطوير أنظمة ذكاء اصطناعي تمكّن الآلات من فهم محيطها وتعلم مهام جديدة والتكيف مع المواقف غير المألوفة، في تحول من التركيز على القدرات الحركية، مثل الجري والرقص وأداء الحركات البهلوانية، إلى تطوير برمجيات تجعل الروبوتات أكثر استقلالية في أداء الأعمال.
ويعزز هذا التوجه المنافسة التكنولوجية بين الصين والولايات المتحدة في مجال الذكاء الاصطناعي المجسد، الذي يركز على تطوير أنظمة قادرة على التعامل مع العالم المادي واتخاذ قرارات تستند إلى طبيعة البيئة المحيطة، بدلًا من الاعتماد على تعليمات مبرمجة مسبقًا لكل مهمة.
وقال المؤسس المشارك لشركة “إكس سكوير” الصينية، يانغ تشيان، إن الهدف يتمثل في نقل الروبوتات من مرحلة الاعتماد على البرمجيات المحددة سلفًا إلى مرحلة تستطيع فيها التصرف استنادًا إلى ما يشبه المنطق السليم.
ويعتمد هذا التحول على تطوير نماذج ذكاء اصطناعي تستطيع تحليل ما تراه الروبوتات، وفهم العلاقات بين الأشياء، وتعلم كيفية التعامل معها، ثم تطبيق المهارات المكتسبة في مواقف مختلفة دون الحاجة إلى إعادة تدريب مكثف.
وتعمل شركات أميركية ناشئة على تطوير تقنيات مماثلة، من بينها “فيزيكال إنتليجنس” و”سكيلد إيه آي” و”جينيراليست”، التي تسعى إلى تمكين الروبوتات من اكتساب مهارات جديدة بسرعة اعتمادًا على أمثلة محدودة.
وأعلنت شركة “جينيراليست” أن نموذجها “جين 1.5” تمكن من إنجاز نحو 60% من المهام البسيطة بعد مشاهدة عرض توضيحي تتراوح مدته بين 3 و12 ثانية.
وفي المقابل، نشرت شركة “إكس سكوير” الصينية بحثًا أظهر قدرة روبوتاتها على تعلم مهارات التعامل مع الأشياء من خلال مشاهدة مقطع فيديو واحد لشخص يؤدي المهمة المطلوبة، دون الحاجة إلى إعادة تدريب النموذج لكل وظيفة جديدة.
وتشير هذه التجارب إلى تقدم في تطوير أنظمة قادرة على التعلم من الملاحظة، وإن كانت النتائج المعلنة لا تعني أن الروبوتات أصبحت قادرة على أداء جميع المهام بصورة مستقلة أو موثوقة.
وتختلف عملية تدريب الروبوتات عن تدريب روبوتات المحادثة، التي تعتمد أساسًا على كميات ضخمة من النصوص والمعلومات الرقمية المتاحة عبر الإنترنت.
فالروبوتات التي تعمل في بيئات مادية تحتاج إلى بيانات توضح كيفية الإمساك بالأشياء وتحريكها والتعامل مع اختلاف أحجامها وأوزانها ومرونتها، بما في ذلك المهام الدقيقة مثل التعامل مع الأسلاك والكابلات المرنة.
ولهذا الغرض، تتبنى الشركات الصينية أساليب متعددة لجمع بيانات التدريب، تشمل توظيف أشخاص لتنفيذ المهام أمام أجهزة التسجيل، واستخدام مستشعرات لرصد الحركات البشرية، إلى جانب إنشاء بيئات افتراضية تحاكي الظروف الحقيقية.
ووظفت شركة “سبيريت إيه آي” نحو ألف شخص لتسجيل أنشطة يومية وصناعية مختلفة، بهدف بناء مجموعات بيانات تساعد الروبوتات على تعلم المهارات الحركية والتعامل مع الأدوات والأشياء في بيئات العمل.
وتستخدم شركة “إيه سي إيه روبوتيكس” أجهزة استشعار قابلة للارتداء لجمع بيانات عن حركات العاملين وقوة قبضاتهم أثناء أداء مهام داخل المتاجر والفنادق.
وتتيح هذه الأجهزة تسجيل تفاصيل التفاعل الجسدي مع الأشياء، بما يساعد على توفير أمثلة يمكن لأنظمة الذكاء الاصطناعي الاستفادة منها عند تدريب الروبوتات.
وفي تجربة أخرى، أعلنت وحدة الروبوتات التابعة لمجموعة “آنت”، المعروفة باسم “روبيانت”، تدريب نموذج ذكاء اصطناعي باستخدام 160 ألف ساعة من البيانات.
وشملت البيانات 50 ألف ساعة من الحركات التي نفذتها روبوتات بتوجيه بشري، بهدف تعليم النماذج كيفية تنفيذ مهام تتطلب تنسيق الحركة والتعامل مع الأشياء.
وأوضحت الشركة أنها دربت برمجياتها على 20 تكوينًا مختلفًا للروبوتات، تعود إلى 17 علامة تجارية، في محاولة لتطوير نظام ذكاء اصطناعي يمكن استخدامه عبر أنواع متعددة من الآلات.
ويستهدف هذا النهج تقليل الحاجة إلى تطوير برمجيات منفصلة لكل روبوت، بما يسمح بنقل المهارات المكتسبة بين أجهزة تختلف في تصميمها ومكوناتها.
أما شركة “ديكس فورس”، فتتبنى أسلوبًا مختلفًا يعتمد على إنشاء بيئات حاسوبية تحاكي العالم الحقيقي، لتدريب الروبوتات على أداء المهام قبل اختبارها في مواقع العمل الفعلية.
ويساعد التدريب بالمحاكاة على توليد أمثلة متنوعة للتعامل مع الأشياء والمواقف المختلفة، دون الحاجة إلى تنفيذ جميع التجارب باستخدام روبوتات حقيقية.
لكن هذه الأساليب تواجه تحديات تتعلق بمدى دقة محاكاة التفاعلات المادية، إذ لا تستطيع البيئات الافتراضية إعادة إنتاج جميع خصائص العالم الحقيقي بصورة كاملة.
وتبرز جودة بيانات التدريب بوصفها عاملًا أساسيًا في تطوير هذه الأنظمة، لأن جمع كميات كبيرة من المعلومات لا يضمن وحده قدرة الروبوتات على تعلم المهارات أو تطبيقها بنجاح.
وتعكس هذه الجهود تحولًا في أولويات صناعة الروبوتات، بعدما حققت الشركات تقدمًا في تطوير الآلات القادرة على الحركة والتوازن وتنفيذ عروض معقدة، بينما لا تزال قدرتها على التعامل مع المهام غير المتوقعة تمثل تحديًا تقنيًا.
وتسعى الشركات الصينية والأميركية إلى تطوير نماذج يمكن استخدامها في مجالات متعددة، بدلًا من الاقتصار على أداء وظائف محددة تتطلب إعدادًا وبرمجة منفصلين.
ورغم التقدم المعلن في التعلم من مقاطع الفيديو والبيانات الحركية والمحاكاة، لا تزال قدرة هذه الأنظمة على العمل باستقلالية وموثوقية في بيئات مختلفة بحاجة إلى مزيد من الاختبارات.
ويتمثل التحدي أمام الشركات في تحويل نتائج التجارب إلى أنظمة تستطيع اكتساب مهارات جديدة وتطبيقها بصورة متكررة في ظروف العمل الفعلية، دون الحاجة إلى تدخل بشري مستمر أو إعادة تدريب لكل مهمة.
******
المصادر
عرب ٤٨
إيليت فوتو أرت